現代のデジタル社会において、人工知能やロボティクスといった技術は私たちの生活に深く浸透しています。
これらの最先端技術の根底には、「サイバネティックス」という学際的な理論体系が重要な役割を果たしています。
サイバネティックスは、生物と機械における通信と制御の共通性を探究する学問であり、今日のシステム設計の礎となっています。
本記事では、サイバネティックスの基本的な定義から、デジタル社会を支える具体的な応用例、そして未来に向けた最新動向までを詳しく解説します。
サイバネティックスの定義と成り立ち
サイバネティックスとは、1940年代に数学者のノーバート・ウィーナーによって提唱された学問領域です。
ウィーナーは、著書「サイバネティックス――動物と機械における通信と制御」において、生物の神経系と機械の制御機構が驚くほど似ていることを指摘しました。
語源はギリシャ語で「船の舵取り」を意味する「キュベルネテス(kybernetes)」に由来しています。
この言葉が示す通り、サイバネティックスの本質は、「システムが目標に向かって自律的に調整を行うプロセス」を解明することにあります。
かつては数学、工学、生物学、社会学といった異なる分野が個別に研究されていました。
しかしサイバネティックスの登場により、これらを「情報の流れ」という共通の視点で統合することが可能になったのです。
学際的なアプローチの重要性
サイバネティックスは単一の専門分野に留まらず、複数の領域を横断する性質を持っています。
例えば、生物が体温を一定に保つ仕組みと、サーモスタットが室温を維持する仕組みは、どちらも情報のフィードバックによる制御に基づいています。
このように、「対象が何であるか」ではなく「システムがどのように機能するか」に焦点を当てるのがサイバネティックスの特徴です。
この視点は、現代の複雑なネットワーク社会を理解する上で欠かせない思考のツールとなっています。
サイバネティックスを支える中心概念:フィードバック
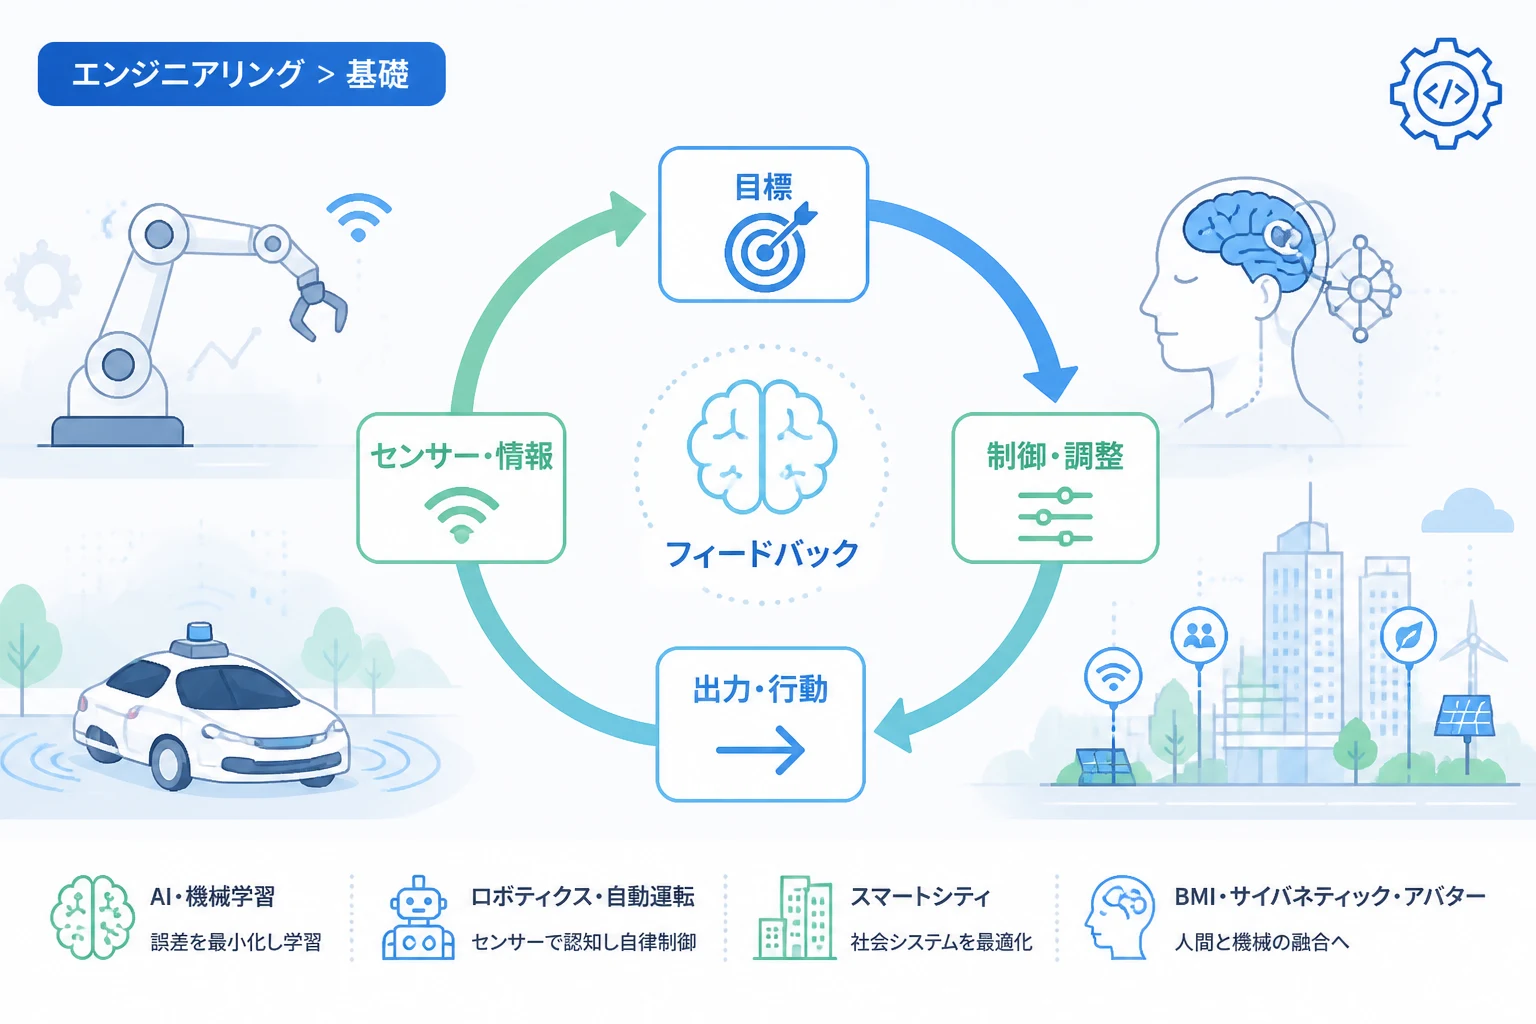
サイバネティックスにおいて最も重要な概念は、「フィードバック」と呼ばれる仕組みです。
フィードバックとは、ある動作の結果を情報として入力側に戻し、次の動作を修正するプロセスのことを指します。
これにより、システムは外部環境の変化に応じて自己を修正し、安定した状態を保つことができます。
ネガティブ・フィードバックの役割
システムを安定させるために機能するのが「ネガティブ・フィードバック(負の帰還)」です。
目標値と現在の状態との間に差が生じた際、その差を打ち消す方向に作用します。
例えば、自動運転車が車線の中心から逸れそうになったとき、ハンドルを逆方向に切る操作がこれに該当します。
私たちの体における血糖値の調整や血圧の維持も、このネガティブ・フィードバックによって制御されています。
ポジティブ・フィードバックの性質
一方で、変化をさらに加速させる「ポジティブ・フィードバック(正の帰還)」という仕組みも存在します。
これは出力を入力に加えることで、システムの状態を指数関数的に増幅させる働きを持ちます。
生物の成長プロセスや、SNSにおける情報の拡散、市場のバブル現象などがその典型例です。
サイバネティックスでは、これら二つのフィードバックを適切に組み合わせることで、システムの制御を実現します。
デジタル社会におけるサイバネティックスの応用
今日のデジタル技術の多くは、サイバネティックスの理論を実用化したものと言っても過言ではありません。
特に人工知能(AI)やロボティクスの分野では、その思想が色濃く反映されています。
人工知能(AI)と機械学習
現代のAI、特にディープラーニングなどの機械学習アルゴリズムは、サイバネティックスの直系の子孫と言えます。
ニューラルネットワークは、人間の脳の神経回路をモデル化したものであり、情報の入出力と重みの調整というフィードバックループによって学習を行います。
データを与えられ、予測と正解の誤差を計算し、その誤差を最小化するように内部パラメータを更新する過程は、まさにサイバネティックス的なプロセスです。
このように、「学習する機械」の実現には、サイバネティックスの知見が不可欠でした。
ロボティクスと自律型システム
産業用ロボットやサービスロボットも、高度なサイバネティックス理論によって制御されています。
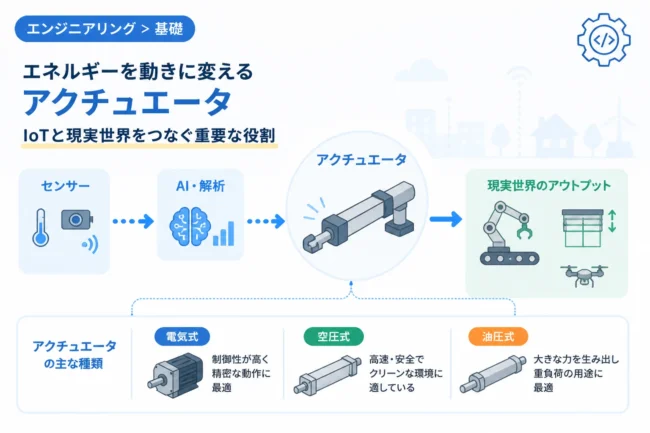
センサーで周囲の状況を検知し、アクチュエータ(駆動装置)を動かし、その結果を再度センサーで確認するという一連の流れがシステムの核となります。
近年注目を集めている自律型ドローンや自動掃除機なども、複雑な環境下で目的を達成するためにリアルタイムでフィードバック制御を行っています。
スマートシティとIoT
都市全体を一つの巨大なシステムとして捉える「スマートシティ」構想も、サイバネティックスの拡張版と言えるでしょう。
街中に設置されたIoTデバイスから収集される膨大なデータを解析し、交通量の最適化やエネルギー消費の抑制を行います。
社会インフラが情報のフィードバックを通じて自己最適化を図る姿は、まさに巨大なサイバネティック・システムそのものです。
サイバネティックスの歴史的変遷
サイバネティックスは、時代とともにその対象を広げ、理論を進化させてきました。
一般的に、その発展段階は「第1次」と「第2次」に分けて語られることが多いです。
第1次サイバネティックス(客観的システム)
初期のサイバネティックスは、観察者の外部にある「客観的なシステム」を制御することに主眼を置いていました。
自動制御装置や初期の電子計算機などが主な研究対象であり、システムを外部から操作可能な道具として捉えていました。
ここでは、情報の正確な伝達と、いかに誤差を少なく制御するかが最大の関心事でした。
第2次サイバネティックス(観察者を含むシステム)
1970年代に入ると、ハインツ・フォン・フェルスターらによって「第2次サイバネティックス」が提唱されました。
これは、システムを観察する「観察者自身」もまたシステムの一部であると考える、自己言及的な理論です。
客観的な真理を追究するのではなく、システムが自らをどのように構築し、認識するかという「自己組織化」の視点が加わりました。
この考え方は、その後の認知科学や家族療法、複雑系の科学に多大な影響を与えています。
サイバネティックスに関連する技術要素の比較
サイバネティックスが関与する代表的な技術分野とその特徴を以下の表にまとめました。
| 技術分野 | 主な役割 | サイバネティックス的要素 |
|---|---|---|
| 制御工学 | 機械やプラントの安定稼働 | PID制御などのフィードバックループ |
| AI(人工知能) | データの推論・予測・生成 | 誤差逆伝播法による自己学習プロセス |
| ロボティクス | 物理的な作業の自動化 | センサーとアクチュエータの相互作用 |
| バイオニクス | 生体機能の工学的再現 | 神経系と機械インターフェースの統合 |
| 情報理論 | 情報の伝達効率の最適化 | 信号とノイズの分離、通信の制御 |
サイバネティックスの具体的なプログラム例
フィードバック制御の概念を理解するために、シンプルなPythonコードでシミュレーションを記述してみましょう。
ここでは、目標温度に近づけるためのヒーター制御(ネガティブ・フィードバック)を模したプログラムを示します。
def simulate_feedback_control(target_temp, current_temp, steps):
    # 比例制御(P制御)の係数
    kp = 0.5

    print(f"Target Temperature: {target_temp}")

    for i in range(steps):
        # 目標との誤差を計算
        error = target_temp - current_temp

        # 誤差に基づいて操作量を決定(フィードバック)
        adjustment = error * kp
        current_temp += adjustment

        print(f"Step {i+1}: Current Temp = {current_temp:.2f}")

# 初期温度20度、目標温度25度で10ステップ実行
simulate_feedback_control(25.0, 20.0, 10)Target Temperature: 25.0
Step 1: Current Temp = 22.50
Step 2: Current Temp = 23.75
Step 3: Current Temp = 24.38
Step 4: Current Temp = 24.69
Step 5: Current Temp = 24.84
Step 6: Current Temp = 24.92
Step 7: Current Temp = 24.96
Step 8: Current Temp = 24.98
Step 9: Current Temp = 24.99
Step 10: Current Temp = 25.00このプログラムでは、目標値との差(error)を計算し、それを次のステップの入力に反映させています。
ステップが進むごとに目標温度に収束していく様子は、まさにサイバネティックスの基本原理を示しています。
未来を切り拓くサイバネティックスの最新動向
サイバネティックスの理論は、現在も進化を続けており、人類の限界を突破する可能性を秘めています。
特に「人間と機械の融合」というテーマは、サイバネティックスが目指す究極の領域の一つです。
ブレイン・マシン・インターフェース(BMI)
BMIは、人間の脳とコンピュータを直接つなぐ技術です。
脳波を解析して義手を動かしたり、考えるだけで文字を入力したりすることが可能になりつつあります。
これは、生物学的な神経系というシステムと、工学的な制御システムを完全に統合する試みです。
サイバネティックスの視点に立てば、義手もまた自己の身体システムの一部として統合されるべきフィードバックループとなります。
サイバー・フィジカル・システム(CPS)
CPSとは、現実世界のデータ(フィジカル)をサイバー空間で高度に解析し、その結果を再び現実世界にフィードバックする仕組みです。
単なる自動化を超え、社会全体の需給バランスや災害時の避難誘導などをリアルタイムで最適化することを目指します。
Society 5.0という言葉で表される未来社会の実現において、CPSは中核となる概念です。
サイバネティック・アバター
内閣府が主導するムーンショット型研究開発事業においても、「サイバネティック・アバター」の活用が掲げられています。
これは、身代わりとなるロボット(アバター)を通じて、時間や空間、さらには身体的制約を超えて活動することを目指すものです。
自分の意思がネットワークを通じて遠隔地のロボットに伝わり、その感覚が自分に戻ってくるというループは、サイバネティックスの理想的な応用形と言えるでしょう。
まとめ
サイバネティックスは、提唱から半世紀以上が経過した今もなお、その重要性を増し続けています。
通信、制御、フィードバックという基本概念は、AIやロボティクスといった現代技術のあらゆる場所に息づいています。
私たちは今、生物と機械、現実と仮想が密接に溶け合う「サイバネティックな社会」の中に生きています。
この理論を理解することは、単なるIT知識の習得に留まらず、複雑化する世界の仕組みを読み解く力となるでしょう。
技術がどれほど進化しても、その中心にあるのは「調和と制御」という普遍的な原理であることを忘れてはなりません。
今後もサイバネティックスの動向に注目し、新しいテクノロジーがもたらす未来を正しく理解していきましょう。