現代のデジタル社会を支える半導体デバイスは、その微細化の限界に挑み続けています。
スマートフォンやAIサーバーに搭載される最先端チップの内部には、ナノメートル単位の極めて精緻な回路パターンが幾層にも重なり合って形成されています。
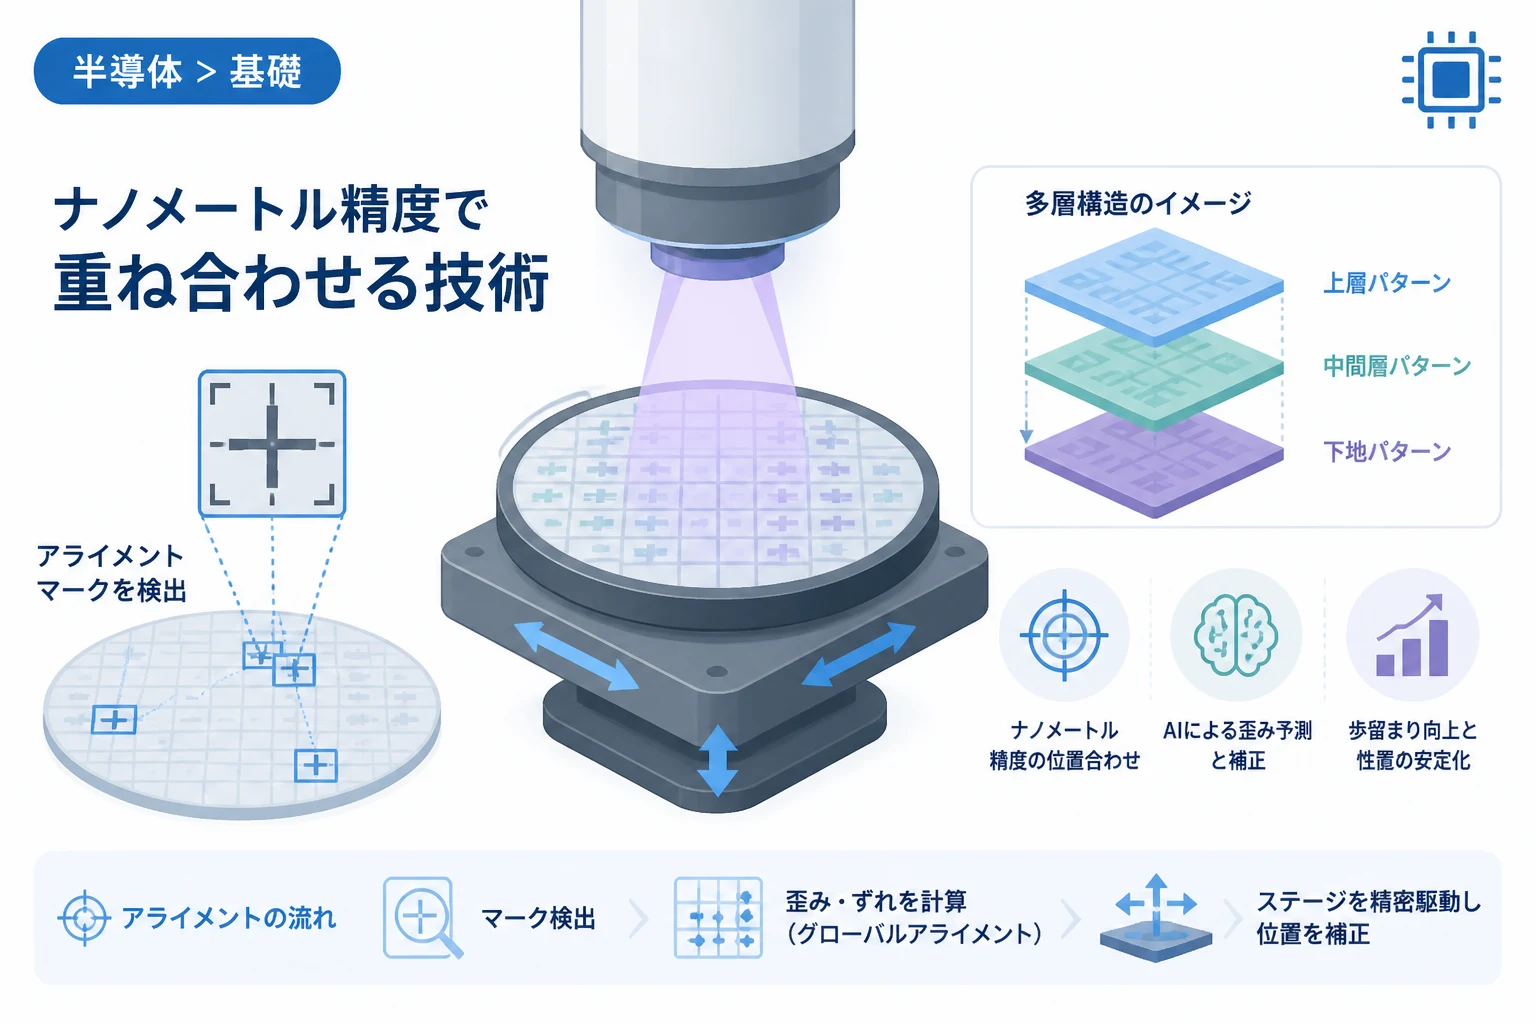
この多層構造を正確に構築するために欠かせない技術が、露光プロセスにおける「アライメント(位置合わせ)」です。
露光装置が回路パターンを焼き付ける際、以前の工程で形成された下地パターンと、新しく露光するパターンの位置を極限まで一致させなければなりません。
わずか数ナノメートルのズレがデバイスの動作不良や歩留まりの低下に直結するため、アライメントは半導体製造の成否を握る核心技術と言えます。
本記事では、半導体露光プロセスにおけるアライメントの仕組みや重要性、そして最新の技術動向について詳しく解説します。
半導体露光におけるアライメントの定義
半導体製造におけるアライメントとは、ウェハ上に形成された既存の回路パターンと、次に転写するフォトマスク(レチクル)のパターンを正確に重ね合わせるための位置調整作業を指します。
半導体チップは、一度の露光で完成するわけではなく、数十回もの露光工程を繰り返して複雑な立体構造を作り上げます。
各層のパターンが正確に重なっていないと、層間の電気的な接続が断たれたり、ショートが発生したりする原因となります。
そのため、露光装置(ステッパーやスキャナー)には、ナノメートルオーダーの精度で位置を検出・補正する機能が備わっています。
この位置合わせの精度を「重ね合わせ精度(オーバーレイ精度)」と呼び、半導体の微細化が進むにつれて求められる要求水準は年々厳しくなっています。
アライメントの基本的な仕組み
アライメントのプロセスは、主に「位置情報の検出」と「駆動系による補正」の2つのステップで行われます。
アライメントマークの役割
位置合わせを行うためには、ウェハとレチクルの両方に基準となる標識が必要です。
これを「アライメントマーク」と呼び、通常は回路パターンの隙間(スクライブラインなど)に配置されます。
露光装置に搭載されたセンサーがこのマークを読み取ることで、現在のウェハの座標を精密に把握します。
アライメントマークの形状は、十字型や格子状、あるいは特殊な回折格子など、装置メーカーやプロセスによって最適化されています。
位置検出センサーと光学系
ウェハ上のマークを検出するために、露光装置には高精度な光学センサーが組み込まれています。
代表的な手法には、マークに光を照射してその反射光を捉える画像認識方式や、レーザー光の回折を利用する干渉方式があります。
これらのセンサーは、ウェハがステージ上で移動する最中にもリアルタイムで位置を計測し続けています。
ウェハステージによる超精密駆動
検出された位置のズレ情報は即座に制御システムへ送られ、ウェハを保持する「ウェハステージ」が移動します。
現代の露光装置のステージは、磁気浮上(リニアモーター)などを用いて摩擦を極限まで排除し、ナノメートル以下の単位で制御されています。
この高速かつ高精度な移動により、スループット(生産性)を維持しながら正確な位置合わせを実現しています。
主要なアライメント方式の種類
アライメントには、マークを検出するタイミングや対象によって、いくつかの異なる方式が存在します。
グローバルアライメント(EGA)
ウェハ上の数箇所にある代表的なマークだけを測定し、ウェハ全体の歪みや回転を計算で算出する方式です。
これをEnhanced Global Alignment (EGA)と呼び、現在の主流となっています。
すべてのチップ(ショット)を個別に計測するよりも短時間で済むため、高い生産性を確保できるのがメリットです。
ダイ・バイ・ダイ(Die-by-Die)アライメント
露光する各チップごとに毎回マークを計測して位置合わせを行う方式です。
極めて高い精度が得られますが、計測回数が多いため処理速度が低下し、生産性が悪化するという課題があります。
微細化が極限まで進んだ現代では、EGAの計算アルゴリズムを高度化することで、この方式に頼らずとも高い精度を維持する工夫がなされています。
TTL(Through The Lens)とOff-axis
位置検出を行う経路の違いによる分類もあります。
| 方式名 | 特徴 | メリット・デメリット |
|---|---|---|
| TTL方式 | 露光用の投影レンズを通してマークを観察する。 | レチクルとウェハを直接比較できるが、波長制限がある。 |
| Off-axis方式 | 投影レンズの外側に設置された専用顕微鏡で計測する。 | 自由な光源を使えるが、レンズ間距離の計測精度が求められる。 |
アライメントの精度を左右する要因
アライメントは単にマークを合わせるだけの作業ではなく、様々な誤差要因との戦いでもあります。
ウェハの熱膨張と歪み
露光中のレーザー照射やプロセスの熱処理により、ウェハは微細に伸縮します。
わずか0.01度の温度変化でもナノメートル単位の膨張が発生するため、装置内部は厳密な温度管理下に置かれています。
最新の装置では、熱による歪みを予測して補正する高度なソフトウェアが搭載されています。
マークの劣化とプロセスの影響
エッチングや成膜、研磨(CMP)といった工程を経ることで、ウェハ上のアライメントマークが変形したり、不鮮明になったりすることがあります。
これを「プロセス起因の誤差」と呼び、センサーが正しくマークを認識できなくなる要因となります。
これに対処するため、複数の波長の光を使い分けたり、マークの形状を工夫したりする技術が開発されています。
重ね合わせ誤差(オーバーレイ)の重要性
アライメントが不十分な場合に発生する「重ね合わせ誤差(オーバーレイ・エラー)」は、デバイスの性能に直結します。
例えば、トランジスタのゲート電極とその上のコンタクトホールの位置がズレると、電気抵抗が増大したり、最悪の場合は回路が遮断されたりします。
歩留まりを向上させるためには、このオーバーレイ・エラーを許容値(バジェット)内に収めることが不可欠です。
次世代露光技術とアライメントの進化
半導体の微細化が「3nm」「2nm」世代へと進む中で、アライメント技術も新たな進化を遂げています。
EUV露光におけるアライメント
極端紫外線(EUV)を用いた露光装置では、従来の深紫外線(DUV)よりもさらに厳しいアライメント精度が要求されます。
EUV光はすべての物質に吸収されやすいため、光学系全体を真空環境に置く必要があり、センサーの設計も一新されました。
また、反射型マスクを使用することによる特有の歪み補正など、高度な計算処理が行われています。
AIとビッグデータの活用
最新のアライメントシステムでは、機械学習を活用した補正技術が導入され始めています。
過去の膨大な露光データからウェハの歪み傾向を学習し、リアルタイムで最適な位置補正値を算出することが可能です。
これにより、従来の物理モデルだけでは予測困難だった複雑な誤差を排除できるようになりました。
マルチパターニングへの対応
一度の露光で解像できないパターンを複数回に分けて露光する「マルチパターニング」では、層を跨いだアライメントだけでなく、同一層内でのアライメント精度も極めて重要になります。
わずかな位置ズレがパターン間の干渉を引き起こすため、より高度なトータル・オーバーレイ制御が求められています。
半導体製造の効率化に貢献する計測技術
アライメントの結果を確認し、プロセス全体を改善するための計測(メトロロジー)も欠かせません。
露光後、実際にどの程度のズレが生じたかを専用の検査装置で計測し、その結果を次のウェハの露光条件にフィードバック(APC:Advanced Process Control)します。
このサイクルを高速に回すことで、製造ライン全体の歩留まりを高い水準で安定させることが可能になります。
まとめ
半導体露光プロセスにおけるアライメントは、ナノテクノロジーの極致とも言える重要な工程です。
回路パターンの微細化が進むほど、位置合わせに求められる精度は「原子レベル」に近づいており、装置のハードウェアとソフトウェアの両面で絶え間ない革新が続いています。
アライメント技術の進化は、単にチップの性能を高めるだけでなく、製造コストの低減や省電力デバイスの普及を支える基盤となっています。
今後、AIや新素材の導入により、さらに高精度で効率的なアライメント技術が登場し、半導体産業の発展を力強く牽引していくことでしょう。