現代の電子機器を支えるマイコンやSoCといった半導体チップの中には、目に見えないところで時間を正確に刻み続けている機能が存在します。
その中でも、一定の時間間隔を精密に作り出し、システム全体の動作タイミングを制御するのがインターバルタイマーの役割です。
インターバルタイマーは、単なる時計のような役割にとどまらず、CPUの負荷を軽減しつつ高度な並行処理を実現するための基盤技術として重宝されています。
この記事では、インターバルタイマーの基本的な定義から、半導体内部での詳細な仕組み、そして実際の組み込みシステムにおける具体的な活用方法までを体系的に解説します。
インターバルタイマーの基本概要
インターバルタイマーとは、あらかじめ設定された時間が経過するたびに、CPUに対して割り込み信号を発生させるハードウェア回路のことです。
マイコンなどの半導体製品には標準的に搭載されており、プログラミングによってその周期を自由に変更することが可能です。
半導体におけるタイマーの定義
半導体におけるタイマー機能は、内部のクロック信号をカウントすることで、物理的な時間をデジタル数値として扱えるようにした周辺回路を指します。
インターバルタイマーは、このカウント機能を用いて「一定周期」を繰り返すことに特化した設計がなされています。
ソフトウェアによる時間待ちとの違い
プログラム上でループ処理を行い時間を稼ぐ「ソフトウェアタイマー(ディレイ処理)」とは異なり、インターバルタイマーは独立したハードウェアとして動作します。
ソフトウェアタイマーは、時間待ちの間CPUが占有されてしまい、他の処理を行うことができないという欠点があります。
一方で、ハードウェアとしてのインターバルタイマーを使用すれば、CPUは時間計測をタイマー回路に任せて、別の演算処理に専念することができます。
インターバルタイマーが動作する仕組み
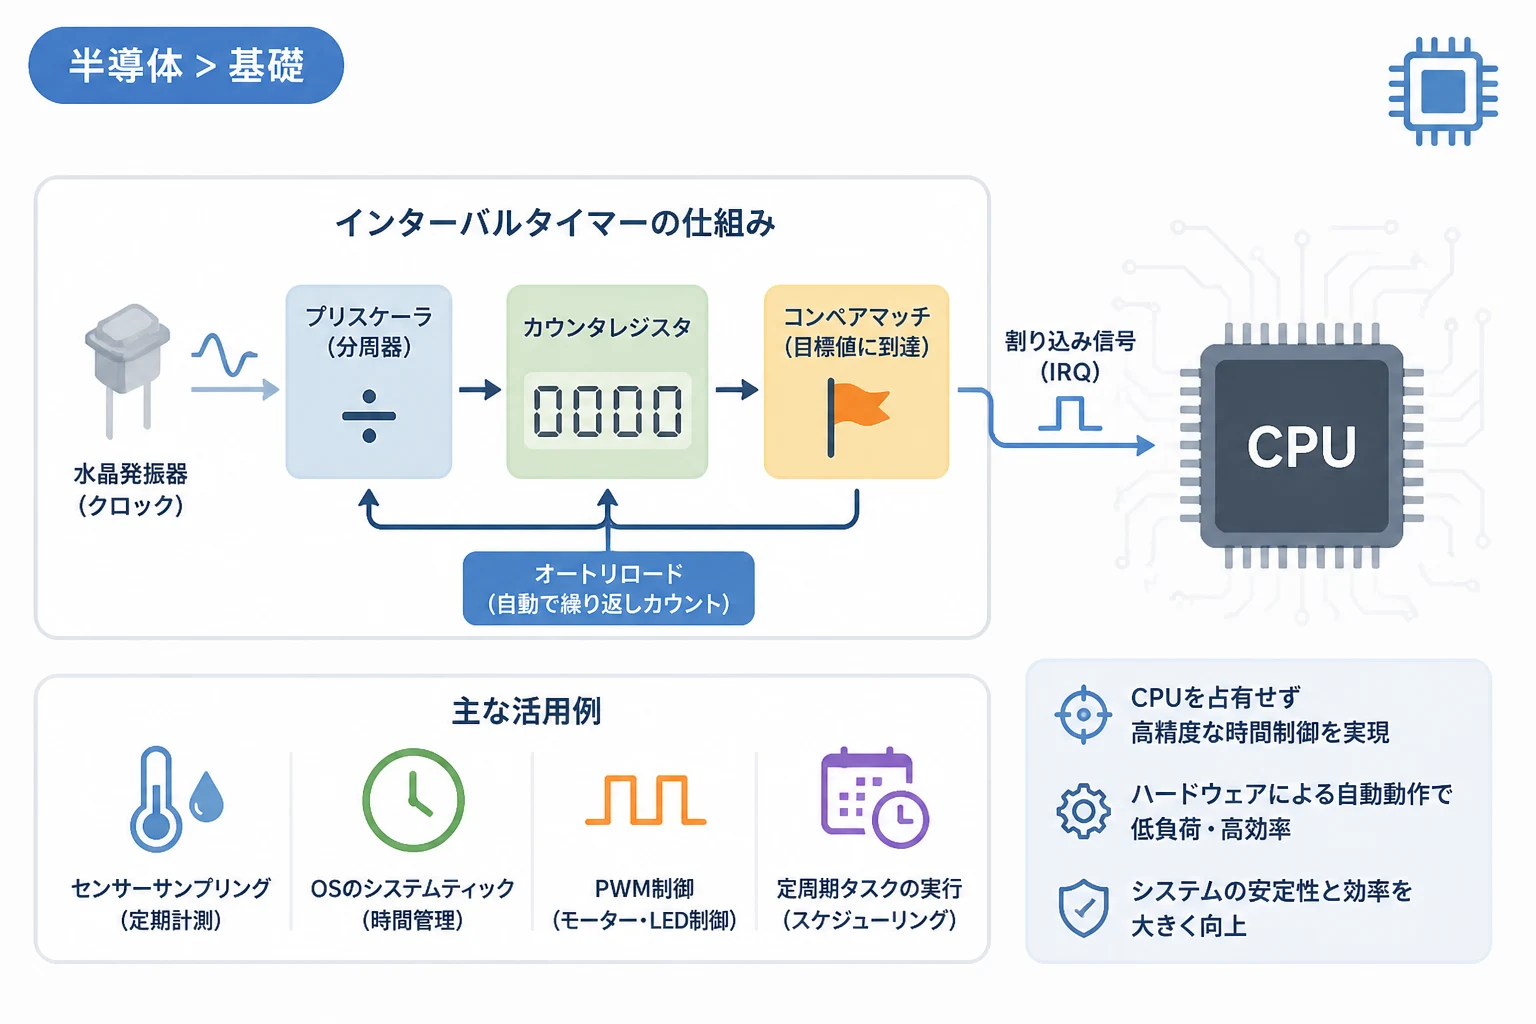
インターバルタイマーの動作原理を理解するためには、内部を構成する主要な要素を知る必要があります。
基本的には、入力されるクロック信号を数え上げ、目標値に達した瞬間にアクションを起こすという構造になっています。
クロック源とプリスケーラ
タイマーの動作基準となるのは、水晶発振器などから供給されるシステムクロックです。
しかし、システムクロックは非常に高速であるため、そのままでは長い時間を計測するのには不向きです。
そこで、プリスケーラと呼ばれる分周回路を用いて、クロックの周波数を適切な速度(1/2や1/64など)に落としてからカウントに使用します。
カウンタレジスタとコンペアマッチ
プリスケーラを通過した信号は、カウンタレジスタ(TCNTなど)に送られ、1つずつ数値を増やしていきます。
この数値と、ユーザーが設定した「目標値」を保持する比較レジスタ(コンペアレジスタ)の値を常に比較します。
両者の値が一致した瞬間をコンペアマッチと呼び、このタイミングで割り込みフラグが立てられます。
オートリロード機能の役割
インターバルタイマーの最大の特徴は、一度設定すれば自動的にカウントを繰り返すオートリロード機能にあります。
コンペアマッチが発生すると同時に、カウンタレジスタの値は自動的に「0」へとリセットされます。
これにより、ソフトウェアが介在することなく、正確に一定周期の割り込みを継続して発生させることが可能となります。
インターバルタイマーの主な役割と活用事例
インターバルタイマーは、具体的にどのようなシーンで利用されているのでしょうか。
組み込みエンジニアがこの機能を活用する代表的な事例をいくつか紹介します。
一定間隔でのデータ処理(サンプリング)
温度センサーや加速度センサーなどのデータを取得する場合、正確な時間間隔で値を読み取ることが重要です。
インターバルタイマーを使用して、例えば10ミリ秒ごとにADC(アナログ・デジタル変換器)を起動させることで、時間精度の高いサンプリングデータを得ることができます。
リアルタイムOSにおけるシステムティック
FreeRTOSなどのリアルタイムOS(RTOS)では、タスクの切り替えや時間管理のためにインターバルタイマーが必須となります。
「システムティック」と呼ばれるOSの心拍のような信号を生成し、各タスクの実行時間を管理するために使われます。
PWM制御への応用
モーターの速度調整やLEDの調光に使用されるPWM信号の生成にも、インターバルタイマーの仕組みが応用されています。
周期とデューティ比をタイマーレジスタで制御することで、滑らかな出力を実現しています。
インターバルタイマーを使用するメリット
この機能を活用することで、システム全体の安定性と効率が飛躍的に向上します。
CPU負荷の軽減
タイマー割り込みを利用することで、メインループ内で常に時間を監視(ポーリング)する必要がなくなります。
CPUは割り込みが発生したときだけ特定の関数(割り込みハンドラ)を実行すればよいため、全体的な電力消費を抑え、空いたリソースを他の高度な処理に割り振ることができます。
高精度な時間管理
ソフトウェアによる時間計測は、他の割り込み処理などの影響を受けて「ズレ」が生じやすい性質があります。
対してインターバルタイマーはハードウェアレベルでカウントを行うため、ナノ秒単位やマイクロ秒単位の極めて正確な時間管理が可能となります。
インターバルタイマーのスペック比較
マイコンによって搭載されているタイマーのビット数や機能は異なります。
以下に、一般的なタイマーの種類の違いをまとめました。
| タイマーの種類 | 主な特徴 | 主な用途 |
|---|---|---|
| 8ビットタイマー | 最大255までカウント。シンプルで低消費電力。 | LED点滅、単純なビープ音生成 |
| 16ビットタイマー | 最大65,535までカウント。汎用性が高い。 | モーター制御、センサーサンプリング |
| 32ビットタイマー | 非常に長い時間を高分解能で計測可能。 | OSのティック、高精度な時間計測 |
プログラミングにおけるインターバルタイマーの実装
実際にインターバルタイマーを使用する際の、プログラムの記述イメージを確認してみましょう。
多くのマイコンでは、特定のレジスタに値を書き込むことでタイマーを初期化します。
/* 1msごとに割り込みを発生させる設定例(概念的) */
void timer_init() {
    // クロック源を内部クロックの1/64に設定
    TIMER_CONTROL_REG = PRESCALER_64;

    // 比較レジスタに1ms相当のカウント値を設定
    COMPARE_REG = 1000;

    // コンペアマッチ割り込みを有効化
    ENABLE_INTERRUPT(TIMER_IRQ);

    // カウンタスタート
    START_TIMER();
}

/* 割り込みが発生したときに実行される処理 */
void TIMER_IRQHandler() {
    // ここに定期実行したい処理を記述する
    toggle_led();

    // 割り込みフラグのクリア
    CLEAR_INTERRUPT_FLAG(TIMER_IRQ);
}上記のコードのように、初期設定さえ済ませれば、あとは「時間が来たら自動的に関数が呼ばれる」という状態になります。
注意点と設計上のポイント
インターバルタイマーは便利ですが、設計時に注意しなければならないポイントもいくつか存在します。
割り込み優先順位の管理
複数の割り込みを使用するシステムでは、タイマー割り込みの優先順位(Priority)を適切に設定する必要があります。
あまりにも頻繁にタイマー割り込みを発生させ、その中での処理が長すぎると、他の重要な処理を妨げる原因になります。
カウンタオーバーフローへの対策
オートリロードを使用しない場合や、非常に長い時間を計測する場合には、カウンタが最大値を超えて0に戻る「オーバーフロー」を考慮する必要があります。
用途に応じて、適切なビット数(16ビットや32ビット)のタイマーを選択することが重要です。
省電力モードとの関係
マイコンをスリープ状態にする場合、タイマーのクロック源も停止してしまうことがあります。
低消費電力設計が求められるデバイスでは、スリープ中でも動作し続けられる低電力タイマー(LPTIM)を選択するなどの工夫が必要です。
まとめ
インターバルタイマーは、半導体・マイコン制御において「時間の秩序」を守るための非常に重要な周辺機能です。
「一定時間ごとに正確に処理を実行する」というシンプルながら強力な仕組みにより、私たちの身の回りにある家電や自動車、産業用機器は安定して動作しています。
ハードウェアで時間を刻むことでCPUのリソースを有効活用し、リアルタイム性の高いシステムを実現できる点が最大のメリットです。
マイコンの性能を最大限に引き出すためには、プリスケーラやレジスタ設定、割り込み処理の構造を深く理解し、適切に使いこなすことが求められます。
この記事が、インターバルタイマーの仕組みを正しく理解し、組み込み開発や電子工作のスキルアップに役立つ一助となれば幸いです。